
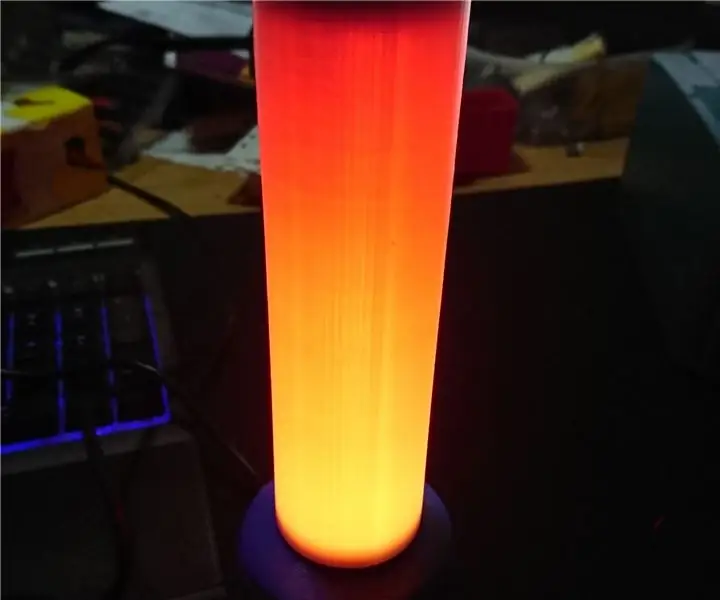
Heli- ja tuletoru: Tinterweebis erinevaid projekte vaadates nägin paari asja, mis mulle meeldisid, tule- / leekiefekti ja helitaseme mõõtjat, miks mitte ühendada need üheks? Mul on 3D -printer ja erinevad bitid see oli kiire (kui mitte arvestada üheksa hou
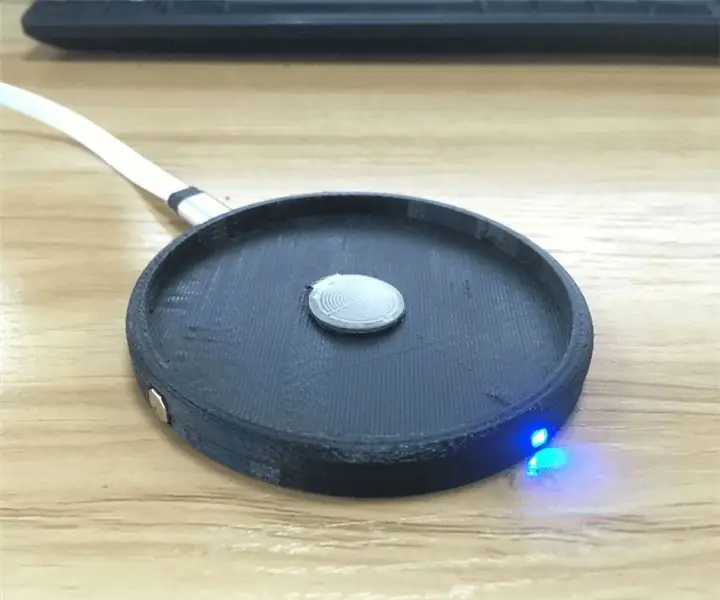
Arduino Smart Cup Mat: Me kõik teame, et rohkem vee joomine on tervisele kasulik, kuid tundub, et igapäevase veetarbimise suurendamist on alati lihtsam öelda kui teha. Kontorisse jõudes täidame pudeli, seejärel viskame end tööle. Mõni tund hiljem on see
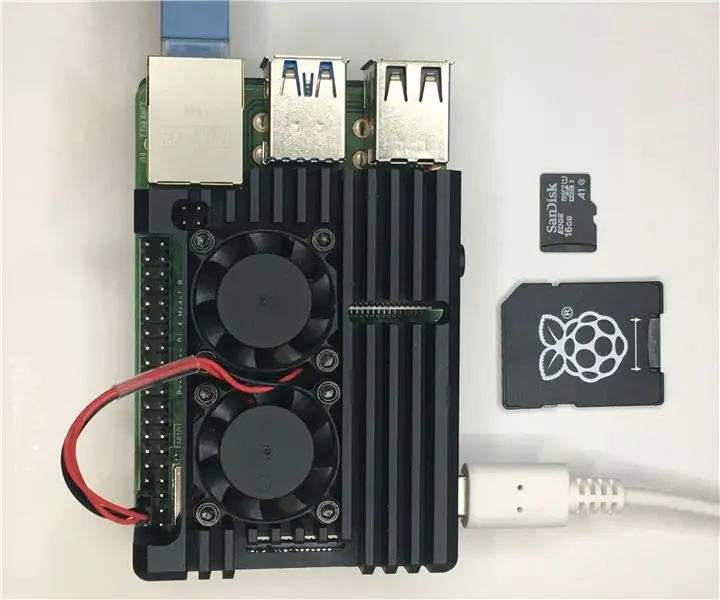
Raspberry Pi peata seadistus: saate teada, kuidas lubada juurdepääs Raspberry Pi-le ssh kaudu, ilma klaviatuuri, hiirt ja monitori sellega ühendamata, nn peata režiimis
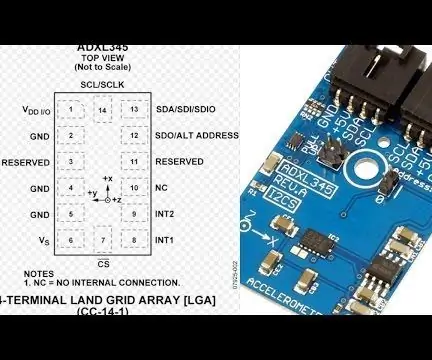
Kiirenduse mõõtmine ADXL345 ja Arduino Nano abil: ADXL345 on väike, õhuke ülivõimsusega 3-teljeline kiirendusmõõtur, millel on kõrge eraldusvõimega (13-bitine) mõõtmine kuni ± 16 g. Digitaalsed väljundandmed on vormindatud 16-bitiste kaheosaliste täienditena ja neile on juurdepääs digitaalse liidese I2 C kaudu. See mõõdab
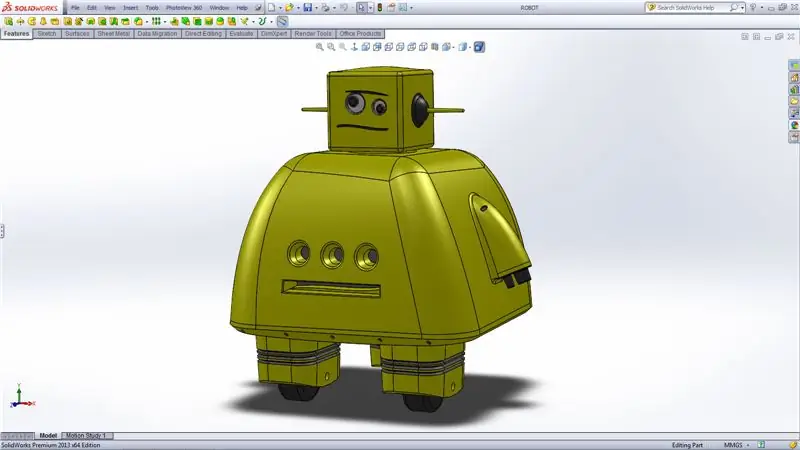
Instructables roboti 3D modelleerimine: mudel on mõeldud kasutamiseks 3D -printimisel mänguasjana või kaunistuseks. selle suurus on umbes 8x8x6 cm. Kujutised on üsna iseenesestmõistetavad, kuna protsessi edenedes on vasakpoolses menüüs samm -sammult loetletud solidworks funktsioonid. STL -failid
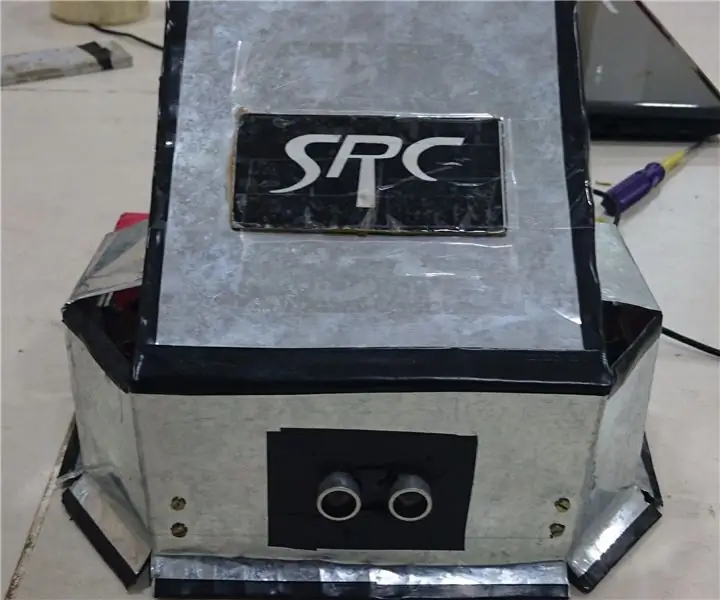
Lihtsaim automatiseeritud RoboSumo: Robot-sumo on spordiala, kus kaks robotit üritavad üksteist ringist välja lükata (sarnaselt sumospordiga). Sellel võistlusel kasutatavaid roboteid nimetatakse sumobotideks
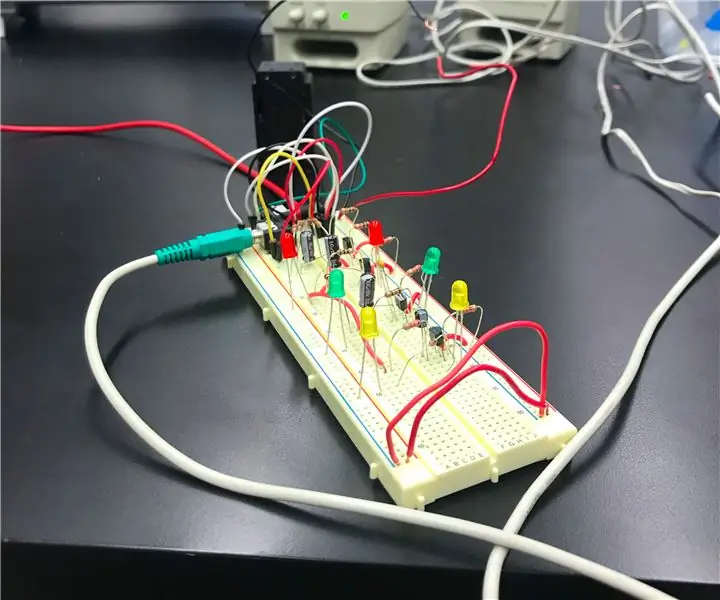
LED -oreliring: see juhitav välgutab koos muusikaga tulesid. Seal on kaks punast, kaks rohelist ja kaks kollast LED -i. Punane LED -tuli vilgub koos muusikaga kõrgel sagedusel. Roheline LED vilgub koos muusikaga madalamal sagedusel, kollane LED
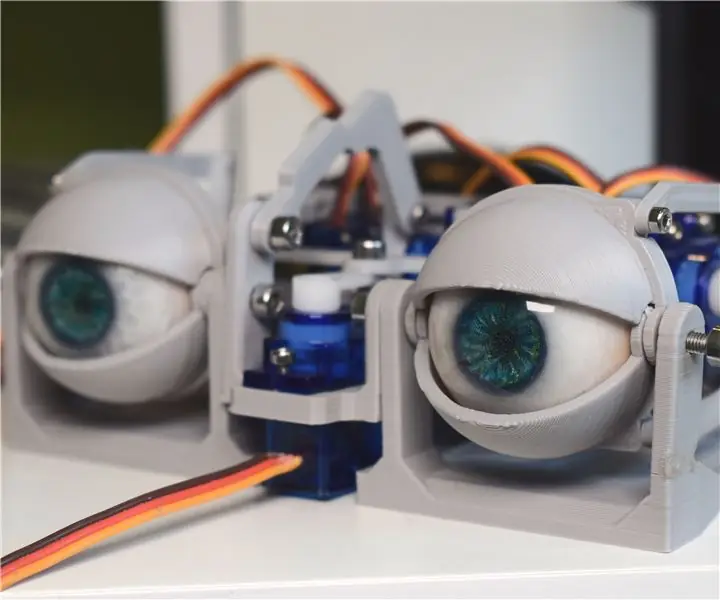
Lihtsustatud 3D-trükitud animatrooniline kahe silma mehhanism: olles varem ehitanud lihtsa ühe silma mehhanismi, tahtsin disaini täiustada ja muuta see tegijate kogukonnale kättesaadavamaks. Uuendatud koost kasutab osi, mida saab hõlpsasti veebist osta, ja peaaegu kõik komponendid
Arduino servojuhtimine: Servomootoritel on kolm juhtmest: toide, maandus ja signaal. Toitejuhe on tavaliselt punane ja see tuleks ühendada Arduino tahvli 5V kontaktiga. Maandusjuhe on tavaliselt must või pruun ja see tuleks ühendada Ardui maanduspistikuga
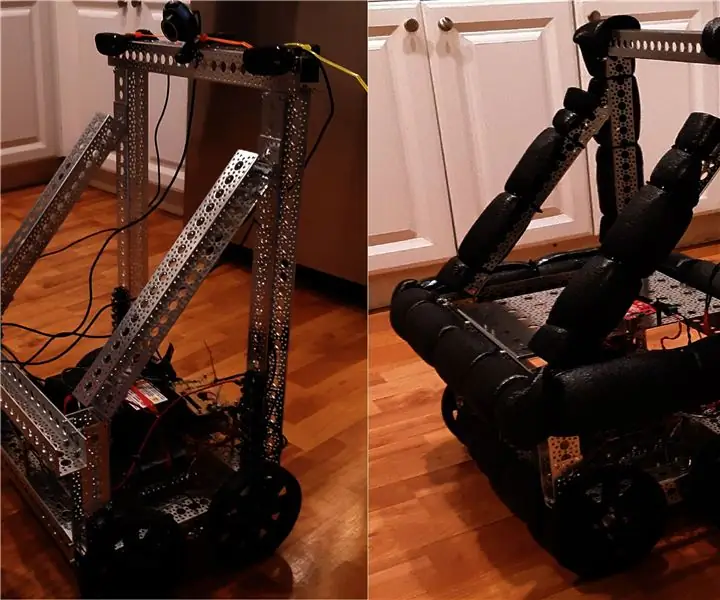
4WD robotiga juhitav kaugjuhtimispuldi USB -mängupult: oma järgmise robootikaprojekti jaoks olin ettenägematute asjaolude tõttu sunnitud oma robotplatvormi projekteerima/kujundama. Eesmärk on, et see oleks autonoomne, kuid kõigepealt pidin katsetama selle põhilist sõitu võime, nii et arvasin, et see oleks lõbus kõrvalprofi